Selasa, 01 Juli 2014

Tugas 4. Analisa

Tugas 1. Robot Line Tracking


  • Kesimpulan
Berdasarkan analisa, data pengukuran, dan pembahasan dari seluruh rangkaian sensor dengan LDR maka dapat menyimpulkan beberapa hal diantaranya:
1) Tahanan LDR akan mengecil jika tidak terkena cahaya terang dan sebaliknya, tahanan LDR akan membesar jika terkena cahaya.


2) IC regulator merupakan IC yang berfungsi untuk menstabilkan tegangan keluaran dari traffo.


3) Kapasitor merupakan komponen elektronika yang pada rangkaian ini berfungsi untuk menghindari terjadinya loncatan listrik pada rangkaian- rangkaian yang mengandung kumparan bila tiba-tiba diputuskan arusnya.


4) Rangkaian pendeteksi cahaya akan bekerja apabila sensor cahaya LDR tidak terkena cahaya atau ditempat gelap.
  • Tujuan 
    Di era globalisasi sekarang ini, ilmu pengetahuan dan teknologi semakin berkembang pesat. Ilmu pengetahuan dan teknologi ini dimanfaatkan dan dikembangkan oleh manusia untuk dapat membantu pekerjaan mereka sehingga dapat menyelesaikan pekerjaan dengan lebih mudah dan efesien. Oleh karena itu, setiap manusia terutama mahasiswa dituntut agar mampu beradaptasi dengan perkembangan ilmu pengetahuan dan teknologi tersebut. Sebenarnya intansi pendidikan di Indonesia dan negara lainnya telah menerapkan perkembangan iptek tersebut, salah satunya seperti adanya pembelajaran mengenai rangkaian elektronika pada jurusan teknikal diberbagai intansi pendidikan. Pembuatan rangkaian sensor cahaya menggunakan LDR dengan tujuan mendapat pembelajaran mandiri mengenai rangkaian elektronika dan memenuhi tugas pertama pratik rangkaian elektronika. Pratik ini akan tetap berguna untuk pratik-praktik selanjutnya.

    Rangkaian sensor cahaya ini menggunakan aplikasi LDR sebagai sensornya..Maka dari itu disini saya akan membahas tentang pembuatan rangkaian robot line follower berbasis LDR, bahan yang digunakan antara lain PCB, Resistor, Potensio, IC, Transistor, LED, dan LDR.
Tugas 2. PLTMH


  • Kesimpulan
Berdasarkan hasil pengujian di laboratorium dan pembahasan hasil penelitian dapat diperoleh beberapa kesimpulan sebagai berikut:

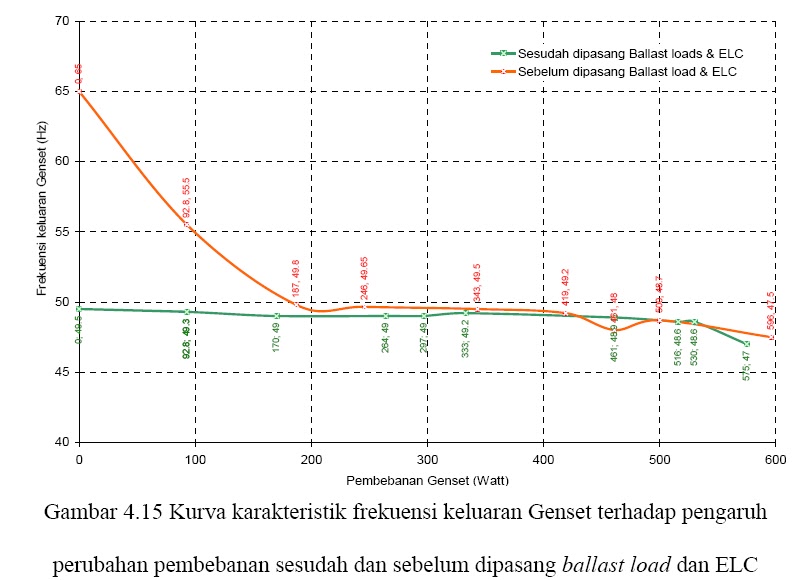
1. Aplikasi ballast loads dengan menggunakan alat pengatur beban elektronis (Electronic Loads Controller) yang terdiri atas tiga rangkaian utama: Zero Crossing Detector, Pengandali utama (Main Controller) dan Switching, dapat digunakan untuk menjadikan mutu/kualitas daya listrik sistem PLTMh lebih baik.

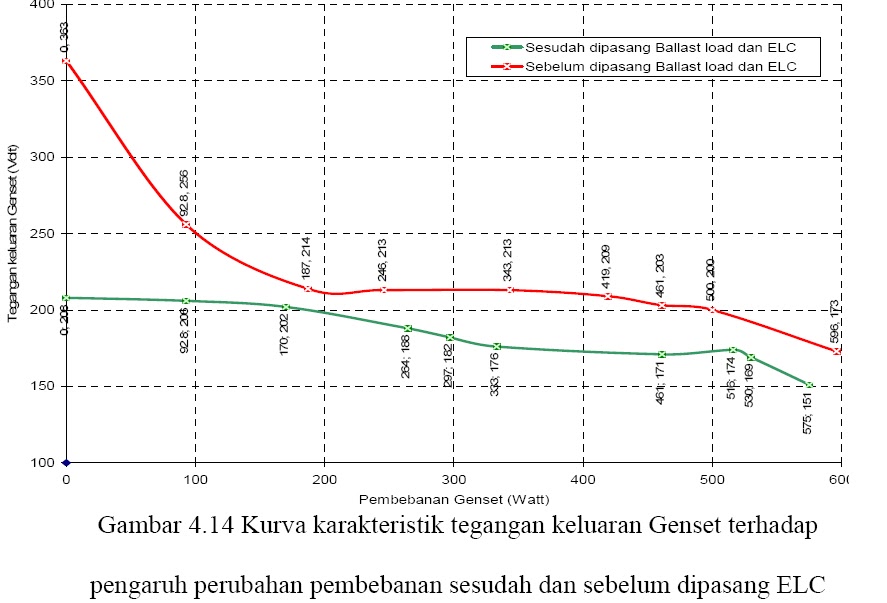
2. Selain frekuensi sistem menjadi relatif konstan, implementasi ballast load dan ELC pada sistem PLTMh dapat pula turut menjaga bahaya kenaikan tegangan sistem akibat beban ringan (underloads) ataupun saat beban lepas (no load/loss of load).


  • Tujuan

Disaat hangat-hangatnya isu berkenaan dengan krisis energi listrik nasional, global warming dan climate changes sekarang ini, keberadaan Pembangkit Listrik Tenaga Mikrohidro (PLTMh) sepertinya menjadi salah satu solusi alternatif dari beberapa solusi yang ada. Terutama untuk daerah-daerah yang masih disuplai dengan listrik tenaga diesel dan lebih khusus untuk desa/daerah-daerah terpencil yang belum mendapat pelayanan aliran listrik karena sulit dicapai oleh jaringan listrik yang pembangkitnya berada jauh dari pedesaan (remote area). Didukung dengan potensi kelistrikan tenaga air di Nusantara yang mencapai 72.000 MW, 10 persennya atau 7.500 MW, dapat dimanfaatkan untuk sistem PLTMh [6]. Sistem PLTMh yang sudah terkenal ramah lingkungan, kemampuan menghasilkan listrik yang kontinyu (siang-malam) dan juga ketersediaan teknologi yang terjamin serta kokoh mampu berumur 20 sampai 30 tahun, sangat menarik sebagai sumber energi listrik mandiri terbarukan


Tugas 3. Tracking Solar Cell
  • Kesimpulan 
Karakteristik sel surya sangat ditentukan oleh intensitas cahaya yang jatuh pada permukaan sel. Semakin banyak intensitas cahaya yang mengenai permukaan sel surya maka arus yang dihasilkan akan semakin besar. Sel surya adalah sumber energi listrik yang menghasilkan daya apabila disinari cahaya. Karakterisasi sel surya dilakukan dengan mengukur tegangan dan arus sel surya untuk beragam nilai beban output. Besaran-besaran karakteristik sel surya dapat diperoleh dari data pasangan tegangan dan arus sel surya, dengan nilai yang diperoleh adalah seperti pada rangkuman hasil eksperimen.


  • Tujuan

  Perancangan ini bertujuan untuk membuat suatu alat penyimpan energi listrik melalui solar cell yang dapat seoptimal mungkin mendapatkan panas dari sinar matahari. Kondisi ini dapat dilakukan jika solar cell tersebut selalu tegak lurus terhadap arah fokus datangnya sinar matahari, dengan demikian solar cell harus selalu mengikuti arah pergerakan matahari. Untuk dapat merealisasi sistem tersebut dibutuhkan beberapa sensor peka cahaya yang membaca arah datangnya cahaya dari beberapa sudut. Sudut yang paling kuat dari sensor peka cahaya tersebut diasumsikan sebagai sudut fokus arah datangnya sinar matahari, sehingga sudut dengan fokus terkuat tersebutlah yang akan diikuti oleh pergerakan solar tracker ini.

Kamis, 12 Juni 2014

Tugas 3. Tracking Solar Cell

   Perancangan ini bertujuan untuk membuat suatu alat penyimpan energi listrik melalui solar cell yang dapat seoptimal mungkin mendapatkan panas dari sinar matahari. Kondisi ini dapat dilakukan jika solar cell tersebut selalu tegak lurus terhadap arah fokus datangnya sinar matahari, dengan demikian solar cell harus selalu mengikuti arah pergerakan matahari. Untuk dapat merealisasi sistem tersebut dibutuhkan beberapa sensor peka cahaya yang membaca arah datangnya cahaya dari beberapa sudut. Sudut yang paling kuat dari sensor peka cahaya tersebut diasumsikan sebagai sudut fokus arah datangnya sinar matahari, sehingga sudut dengan fokus terkuat tersebutlah yang akan diikuti oleh pergerakan solar tracker ini. Sebagai sensor peka cahaya digunakan 5 buah sensor peka cahaya (LDR), empat buah diantaranya diletakkan pada kondisi keempat penjuru mata-angin dan sebuah lagi ditempatkan ditengah-tengahnya sebagai pembanding dari masingmasingfokus yang diterima oleh LDR terkuat tersebut. Kepekaan paling kuat dari LDR tersebut akan diikuti oleh pergerakan solar cell hingga terdapat nilai kepekaan yang sama antara salah satu LDR yang diikuti tersebut dengan LDR yang ditengah sebagai pembandingnya. Dengan kondisi ini maka solar cell akanselalu mendapatkan sinar matahari secara optimal disepanjang hari. Selain memanfaatkan sensor peka cahaya realisasi alat ini juga didukung dengan beberapa rangkaian terkombinasi yang masing-masing berfungsi sebagai penyimpan energi listrik yang diterima oleh solar cel tersebut dalam hal ini diaplikasikan kedalam accumulator 12 volt.  Sedangkan sebagai penggerak / tracker solar cell ini menggunakan motor DC terkopel gearbox yang masing-masing track-nya digerakkan melalui sistem pemrograman pada mikrokontroller AT 89S52. Secara keseluruhan realisasi sistem ini ditunjukkanseperti pada diagram blok berikut ini:
                                          Gambar 3.1 Diagram Blok Sistem Kerja Solar Ttracker

3.2 Sistem Rangkaian Sensor Peka Cahaya
           Pada alat ini menggunakan empat buah sensor peka cahaya LDR yang dipasang sebagai pelacak arah fokus datangnya sinar matahari, di mana ke empat sensor tersebut membentuk formasi layang-layang sama sisi dan di tengahnya terdapat sebuah LDR lagi yang berfungsi sebagai pembanding kuat cahaya yang diterima oleh masing-masing sensor pada kondisi terfokusnya. Pada kondisi sebuah sensor mempunyai kepekaan terkuat maka tracker akan bergerak menuju arah tersebut hingga didapatkan suatu kondisi kepekaan sensor terkuat tersebut sama dengan kepekaan yang diterima oleh sensor yang ditengah sebagai pembandingnya. Pada aplikasinya keempat sensor tersebut masing-masing dihubungkan dengan komparator pada input inverting, sementara sensor yang di tengah dihubungkan pada keempat komparator tersebut pada input non invertingnya.


Gambar 3.2 Skematik Posisi dan Sistem Rangkaian Sensor
Berdasar prinsip kerja LDR dimana pada kondisi mendapatkan cahaya maka tahanannya turun, sehingga dengan metode rangkaian diatas pada LDR yang mendapatkan kuat cahaya terbesar maka tegangan yang dihasilkan adalah tertinggi. Masing-masing tegangan keluaran LDR terhubung dengan terminal
inverting rangkaian komparator. Sehingga dengan sistem rangkaian diatas, komparator akan menghasilkan logika tinggi jika salah satu dari ke empat LDR mempunyai tegangan keluaran lebih besar dari tegangan keluaran pembadingnya. Logika keluaran rangkaian komparator inilah yang digunakan sebagai sinyal informasi bagi rangkaian pemrograman untuk menggerakkan motor DC menuju arah LDR dengan tegangan terbesar tersebut. Dengan demikian Tracker akan mencari sumber cahaya terkuat hingga didapatkan kondisi tegangan keluaran LDR pembanding sama atau bahkan lebih besar dari keempat LDR yang dituju tersebut. Pada kondisi ini keluaran komparator berlogika rendah sehingga melalui pemrograman pada mikrokontroller putaran motor DC akan dihentikan.
3.3 Sistem Minimum Mikrokontroler AT89S52
Dalam menjalankan chip IC mikrokontroler MCS-51 memerlukan komponen elektronika pendukung lainnya. Suatu rangkaian yang paling sederhana dan minim komponen pendukungnya disebut sebagai suatu rangkaian sistem minimum. Dalam perancangan Tugas Akhir ini, sistem minimum mikrokontroler
AT89S52 terdiri dari:
1. Chip IC mikrokontroler AT89S52 keluarga MCS-51
2. Kristal 12 MHz
3. Kapasitor
4. Resistor


                               Gambar 3.3 Sistem Minimum Mikrokontroler AT89S52
           Aplikasi mikrokontroller AT89S52 pada alat ini berfungsi sebagai penerjemah data konduksi komparator pada rangkaian LDR untuk mengatur arah putaran motor DC penggerak solar tracker. Untuk aplikasi ini menggunakan port 2 sebagai data masukan dan port 1 sebagai alamat keluarannya. Proses kerja
mikrokontroller ini ditentukan berdasar pulsa komparator 1,2,3,4 yang masuk pada port 2.0 hingga 2.3. Dimana jika salah satu tegangan pada LDR 1,2,3,4 lebih besar dari tegangan referensi komparator pada LDR tersebut akan berlogika tinggi, pulsa masukan dari salah satu komparator 1,2,3,4 ini berfungsi untuk menggerakkan motor solar tracker sesuai arah posisi LDR, jika tegangan referensi lebih besar dari semua tegangan LDR, semua komparator berlogika rendah sehingga tidak ada logika untuk menyulut data maskan pada port 2. Kondisi ini menyebabkan semua alamat pada port 1 juga berlogika rendah sehingga motor penggerak solar tracker berhenti. Untuk proses ini dirancang suatu diagram alir
sebagai berikut :
Gambar 3.4 Diagram Alir Mikrokontroller sebagai Penggerak Solar Tracker
      Berdasar diagram alir yang disusun diatas maka dapat dirancang suatu metode pemrograman berbahasa assembler sebagai proses pengalamatan data komparator.
3.4 Perancangan Rangkaian Driver 
    Rangkaian driver dirancang untuk mengaktifkan motor DC sebagai penggerak solar tracker. Kombinasi rangkaian driver ini dirancang supaya motor DC dapat berputar forward-reverse, menyesuaikan input program yang bekerja berdasar pembacaan sinyal dari LDR. Rangkaian driver ini diperlukan untuk memberikan pemisahan tegangan kontrol sebesar 5 volt yang dihasilkan dari keluaran mikrokontroller menjadi tegangan sesuai yang dibutuhkan oleh motor DC tersebut. Untuk merealisasi ide ini dilakukan dengan menggunakan transistor yang memanfaatkan tegangan kecil dari mikrokontroller sebagai pemicu Transistor masukannya dan memberikan tegangan yang relatif lebih besar pada transistor . Metode reverse - foreward pada cara kerja motor DC dilakukan dengan membalik arah arus yang melalui motor, hal ini direalisasikan dengan menempatkan empat buah transistor sebagai pembentuk arah arus dimana transistor digerakkan dari sebuah driver BD 139 yang memicu transistor  BD 140 dan BD 139.

Gambar 3.5 Rangkaian Driver
Driver pada rangkaian diatas menggunakan BD 139 untuk memicu transistor D 313 pada rangkaian daya penggerak motor DC. Untuk setiap motor dengan arah gerakan referse forward digerakkan dengan menggunakan empat buah relay (C1, C2, C3, C4) sebagai saklar daya yang membentuk kuadrant arah
arus yang masuk pada polaritas motor. Dimana C1 dan C2 aktif bersama sebagai pemicu forward motor DC, dan C3 dan C4 aktif bersama sebagai pemicu reverse motor DC. Dengan konfigurasi rangkaian seperti pada gambar diatas maka dapat daiuraikan prinsip kerja aliran arus sebagai penggerak motor sebagai berikut, saklar C1 dan C2 mengalami kondisi ON – OFF secara bersama-sama demikian juga saklar C3 dan C4 karena keduanya dipicu dari sebuah transistor. Pada saat transistor S1 mendapatkan pulsa maka relay C1 dan C2 ON menyebabkan masing-masing kontak nya terhubung ke NO sehingga motor pada sisi “a” menuju C1 terhubung ground dan motor pada sisi “b” menuju C2 terhubung tegangan VCC. Kondisi ini menyebabkan motor berputar pada arah tertentu (sebut saja kanan). Pada saat transistor S2 mendapatkan pulsa maka relay C3 dan C4 ON menyebabkan masing-masing kontaknya terhubung ke NO sehingga motor pada sisi “a” menuju C4 terhubung tegangan VCC dan motor pada sisi “b” menuju C3 terhubung ground. Kondisi ini menyebabkan motor berputar pada arah sebaliknya. Dengan demikian berdasarkan pemicuan pulsa pada transistor 1 dan 2 akan mengaktifkan ke empat relay tersebut untuk membuat suatu kondisi motor berputar pada dua arah yang saling berlawanan. Sedangkan pada BD 139 sendiri memiliki cara kerja dimana ketika tegangan dari output mikrokontroller memicu dioda led pada pin 1, dioda tersebut akan memancarkan sinar yang diterima oleh fototransistor sehingga transistor pada sisi keluaran BD 139 menutup, hal ini menyebabkan arus pada sumber (VCC) mengalir dari Kolektor menuju Emitor dan memicu transistor pada rangkaian daya.

Senin, 21 April 2014

PLMTMH

Abstrak
Sebagai pengganti governor dalam upaya menjaga mutu/kualitas daya listrik sistem PLTMh, dua dekade terakhir ini mulai dikembangkan beberapa alat Pengatur Beban Elektronis (Electronic Load Controllers). Pada sistem PLTMh, Electronic Load Controller (ELC) merupakan alat untuk mengatur keseimbangan beban utama dan ballast load yang diharapkan sistem PLTMh tersebut bisa selalu terjaga pada kondisi beban relatif konstan. Dengan mengoperasikan sistem PLTMh pada beban relatif konstan, maka akan membuat generator berputar pada putaran yang relatif konstan pula, sehingga dengan demikian tegangan dan frekuensi sistem pun akan ikut konstan tidak terpengaruh oleh perubahan pemakaian beban utama yang kondisinya tidak menentu. Mikrokontroler AT89S51 yang merupakan keluarga MCS-51 mempunyai aplikasi yang sangat luas. Dengan memanfaatkan mikrokontroler AT89S51 sebagai pengendali utama (main controller) ELC, maka rangkaian ELC menjadi cukup sederhana. AT89S51 yang diaplikasikan sebagai pencacah siklus listrik sistem, mikrokontroler cukup membutuhkan tambahan rangkaian Zero Crossing Detector sebagai pengubah isyarat sinusiodal menjadi persegi dan Thyristor atau Kontaktor sebagai komponen switching ballast load. ELC mampu mengendalikan ballast load sesuai dengan kapasitas sistem PLTMh dengan menggunakan komponen switching yang sesuai. Sebagai sebuah penenelitian, maka dalam pembuatan pengatur beban elektronis ini, ELC adalah ELC 1 fase dan hanya berkapasitas 5 kW
 Kata kunci: PLTMh, ELC, Ballast load
1. Pendahuluan
Disaat hangat-hangatnya isu berkenaan dengan krisis energi listrik nasional, global warming dan climate changes sekarang ini, keberadaan Pembangkit Listrik Tenaga Mikrohidro (PLTMh) sepertinya menjadi salah satu solusi alternatif dari beberapa solusi yang ada. Terutama untuk daerah-daerah yang masih disuplai dengan listrik tenaga diesel dan lebih khusus untuk desa/daerah-daerah terpencil yang belum mendapat pelayanan aliran listrik karena sulit dicapai oleh jaringan listrik yang pembangkitnya berada jauh dari pedesaan (remote area). Didukung dengan potensi kelistrikan tenaga air di Nusantara yang mencapai 72.000 MW, 10 persennya atau 7.500 MW, dapat dimanfaatkan untuk sistem PLTMh [6]. Sistem PLTMh yang sudah terkenal ramah lingkungan, kemampuan menghasilkan listrik yang kontinyu (siang-malam) dan juga ketersediaan teknologi yang terjamin serta kokoh mampu berumur 20 sampai 30 tahun, sangat menarik sebagai sumber energi listrik mandiri terbarukan [1]
Sayangnya dari beberapa kelebihan yang dimiliki sistem PLTMh tersebut, sampai sekarang ini teknologi PLTMh di masyarakat masih kurang familier, sehingga pertumbuhannya pun menjadi lambat. Dari potensi kelistrikan tenaga air di Indonesia yang mencapai 75.000 MW tersebut, pada pertengahan tahun 2008 ini, baru terdapat sekitar 60 unit sistem PLTMh yang tersebar di 60 wilayah Indonesia [6]. Terlebih lagi pembangunan sistem PLTMh yang sudah dilakukan, masih sering mengabaikan mutu/kualitas daya listrik (power quality) yang dihasilkannya. Mutu/kualitas daya listrik yang biasanya dikaitkan dengan perubahan tegangan, frekuensi dan pergeseran fase jika PLTMh merupakan sistem tiga fase sangat penting untuk diperhatikan. Kualitas daya listrik yang jelek secara signifikan akan berdampak pada umur/usia peralatan, baik peralatan beban sistem maupun peralatan (komponen) sistem PLTMh itu sendiri [1].

Teknik yang digunakan untuk menjaga kualitas daya listrik setiap sistem pembangkit berbeda-beda, dan demikian pula dengan sistem PLTMh. Pada sistem PLTMh tidak menggunakan governor (pengatur kecepatan putaran turbin/penggerak mula) yang digunakan untuk menyesuaikan atau menyeimbangkan energi pada penggerak mula dengan kebutuhan pemakaian beban konsumen. Teknik yang digunakan pada sistem PLTMh adalah dengan menerapkan sistem selalu beroperasi mendekati beban penuh (putaran konstan). Metode ini dilakukan dengan cara memasang beban tiruan resistif (ballast loads atau dummy loads) pada sistem. Balast loads diatur secara otomatis sebagai kompensasi perubahan beban utama sistem, sehingga total beban sistem tetap mendekati beban penuh (putaran konstan). Untuk mengatur ballast loads bisa bekerja otomatis, pada sistem PLTMh yang menggunakan generator induksi digunakan induction generator controller (IGC), sedangkan pada sistem PLTMh yang menggunakan generator sinkron digunakan electronic load controller [7].

Untuk sekarang ini seiring dengan pertumbuhan sistem PLTMh di berbagai negara (terutama negara-negara berkembang), generator sinkron dengan kapasitas kecil mulai banyak diproduksi dan tersedia di pasaran, sehingga sedikit demi sedikit pembangunan PLTMh yang tadinya memakai generator induksi kini mulai beralih menggunakan generator sinkron. Hanya saja sistem PLTMh yang menggunakan generator sinkron masih memiliki kelemahan ketika terjadi perubahan pembebanan, pemulihan perubahan frekuensi keluaran ke frekuensi nominal agak tertunda (terlambat) dibandingkan dengan pemulihan tegangannya. Hal ini karena perbaikan tegangan pada generator sinkron yang dilakukan oleh automatic voltage regulator (AVR) bersifat elektris, sedangkan untuk pemulihan frekuensi keluarannya bersifat mekanis (berkaitan dengan putaran). Oleh karena itu aplikasi ballast loads dengan kapasitas kecil (kurang dari 10 kW) diperlukan berikut dengan alat pengaturnya, ELC.
2. Perancangan ELC
Prinsip kerja pengatur beban elektronis (electronic load controller, ELC) ini adalah ELC akan memonitor frekuensi sistem secara terus menerus. Frekuensi hasil monitor akan dibandingkan dengan frekuensi offset (nilai frekuensi yang sudah ditentukan sebelumnya sesuai dengan nilai toleransi yang diijinkan). Hasil dari perbandingan digunakan untuk mengatur besar-kecilnya ballast loads secara otomatis yakni dengan cara menambah atau mengurangi ballast loads sebagai kompensasi beban utama yang pemakaiannya tidak menentu, sehingga diharapkan total beban generator PLTMh akan terjaga pada beban aman dan putaran generator menjadi relatif mendekati putaran konstan.
2.1. Perangkat Lunak ELC
Sebagaimana diperlihatkan pada Gbr.1, ELC terdiri atas beberapa blok.
A. Zero Crossig Detector
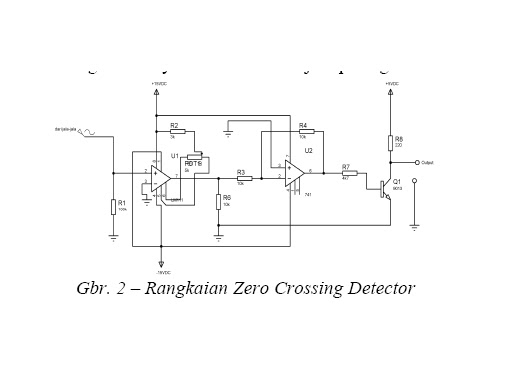
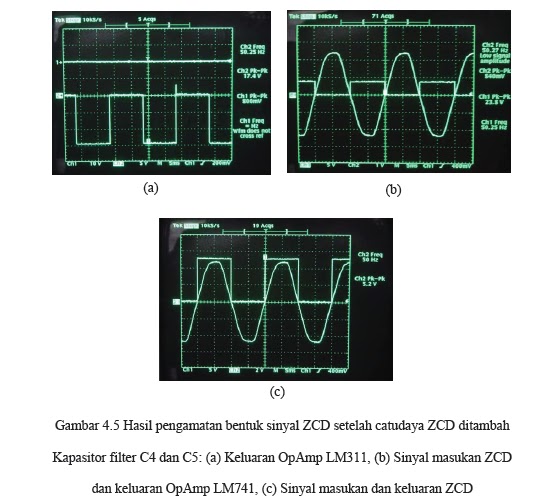
Secara sederhana Zero Crossing Detector (ZCD) didefinisikan sebagai rangkaian elektronik untuk mengubah sinyal sinusiodal menjadi persegi.
Rangkaian Zero Crossing Detector Gbr.2 diperlukan, karena mikrokontroler sebagai pengendali utama ELC hanya bisa membaca sinyal tinggi dan rendah (persegi). Oleh karena itu sumber sinyal masukan dari saluran jala-jala yang berupa sinyal sinus harus diubah menjadi sinyal persegi.
B. Pengendali Utama
Pengendali utama yang merupakan otak ELC memanfaatkan sebuah IC mikrokontroler AT89S51. Mikrokontroler diprogram untuk mengatur beban ballast loads secara otomatis berdasarkan perubahan frekuensi saluran yang dirasakannya. Adapun diagram alur yang dirancang pada pengendali utama adalah sebagai berikut :
C.Switching
Triac merupakan keluarga thyristor, yakni suatu devais yang berisi dua buah SCR yang dirangkai anti parallel. Triac mampu mengontol listrik AC gelombang penuh tanpa membutuhkan banyak komponen tambahan. Dibandingkan kontaktor, mengaplikasikan Triac sebagai komponen switching ballast loads, maka rangkaian rangkaian switching menjadi sederhana, no noise dan lebih ekonomis.
Cukup memakai empat buah Triac, maka ELC bisa dioperasikan untuk mengendalikan ballast loads sebesar kapasitas nominal generator PLTMh yakni dengan load 1 = 10 %, load 2 = 20 %, load 3 = 30 % dan load 4 = 50 % dari kapasitas nominal generator. Total kemampuan rangkain switching Gbr.4 adalah 5 kW.
Triac T10 % adalah Triac dengan seri Q4004 dimana memiliki tegangan dan arus nominal 400V/4A sehingga untuk dioperasikan pada ballast loads 10 % (500 W) akan aman. Pada T20 % dan T30 % dipilih Triac dengan seri BT137 dimana memiliki tegangan dan arus nominal 600V/8A sehingga untuk menanggung ballast loads 20 % dan 30 % (1 kW dan 1.5 kW), Triac masih mampu. T50 % digunakan Triac dengan seri BT139 dimana memiliki tegangan dan arus nominal 600V/16A sehingga untuk menanggung ballast loads (2.5 kW) juga aman. Keempat Triac tersebut diatur konduksinya oleh port keluaran mikrokontroler (P1.0, P1.1, P1.2, P1.3) yang masing-masing melalui IC Optoisolator MOC3020. IC MOC2030 dipilih karena selain keluarannya sebagai driver Triac, IC MOC3020 juga sebagai pengisolasi mikrokontroler dari tegangan jala-jala. Sehingga walaupun mikrokontroler digunakan untuk mengontrol tegangan AC 220 V, mikrokontroler tetap aman.
D. Indikator Frekuensi
Sebagai tanda pengaman untuk mengetahui PLTMh terbebani lebih (overload) atau beban lepas (loss of load), maka pada ELC dilengkapi dengan lampu indikator under/over frekuensi.
Lampu indikator frekuensi under/over Gbr.5 memakai lampu LED 12 mm. LED-LED tersebut diaktifkan melalui Q2 dan Q3 transistor PNP 9012 yang difungsikan sebagai saklar. LED akan menyala dengan memberikan bias tegangan kurang lebih sebesar 2 V dan arus sekitar 7 mA pada kaki anoda-katoda, serta kaki basis Q2 dan Q3 diberi bias rendah (low). R1 dan R3 berfungsi untuk membatasi arus LED.
E. Catudaya
Agar semua rangkaian pada alat yang dirancang bisa bekerja dengan baik maka diperlukan suplai catudaya yang baik sesuai dengan kebutuhan atau karakteristik masing-masing komponen. Untuk pengontrol utama IC AT89S51 membutuhkan supali catu daya DC +5 Volt, sedangkan IC OpAmp LM111 dan LM741 pada rangkaian ZCD membutuhkan suplai catudaya DC ganda ± 15 Volt, dan oleh karena itu diperlukan rangkaian catudaya tunggal dan ganda.
3. Hasil Pengujian
4. Ucapan Terima Kasih
Terima kasih disampaikan Bpk. M. Isnaeni dan Bpk. Sujoko Sumaryono selaku dosen pembimbing serta kepada sahabat Athhar Arrosyad yang telah berbagi ilmu mikrokontroler dan sahabat-sahabat KOMUNIKE yang telah banyak men-support dalam menyelesaikan penelitian ini.
5. Kesimpulan
Berdasarkan hasil pengujian di laboratorium dan pembahasan hasil penelitian dapat diperoleh beberapa kesimpulan sebagai berikut:
1. Aplikasi ballast loads dengan menggunakan alat pengatur beban elektronis (Electronic Loads Controller) yang terdiri atas tiga rangkaian utama: Zero Crossing Detector, Pengandali utama (Main Controller) dan Switching, dapat digunakan untuk menjadikan mutu/kualitas daya listrik sistem PLTMh lebih baik.
2. Selain frekuensi sistem menjadi relatif konstan, implementasi ballast load dan ELC pada sistem PLTMh dapat pula turut menjaga bahaya kenaikan tegangan sistem akibat beban ringan (underloads) ataupun saat beban lepas (no load/loss of load).
6. Referensi
[1] Fritz, J. Jack., “Small and Mini Hydropower System,” McGraw-Hill, New York, 1984.
[2] Malvino, Paul Albert., ”Prinsip-prinsip Elektronis,” Erlangga, Jakarta, 1996.
[3] Nalwan, Andi P., “Panduan Praktis Teknik Antarmuka dan Pemrograman Mikrokontroler AT89C51,” Elex Media Komputindo, Jakarta, 2003.
[4] Putra, Eko Agfianto., “Belajar Mikrokontroler AT89C51/52/55 (Teori dan Aplikasi). Edisi kedua,” Gava Media, Yogyakarta, 2004.
[6] http://energialternatif.ekon.go.id (diakses, 27/08/2008)

Minggu, 23 Maret 2014

Robot Line Tracking


   Cara Kerja Alat

Cara kerja sistem robot line tracking secara umum ialah dimulai dari pembacaan lintasan atau garis dari sensor photodiode beserta LED dimana intensitas pantulan sinar LED akan berbeda jika terkena bidang pantul yang gelap dengan bidang pantul yang lebih terang, dari perbedaan inilah dimanfaatkan sebagai pendeteksi lintasan atau garis dan selanjutnya diteruskan pada rangkaian untai pengkondisi sinyal (komparator). Rangkaian komparator (IC LM324) berfungsi untuk membandingkan nilai yang dibaca sensor photodioda dengan nilai referensi komparator sehingga perbedaan terlihat sangat kontras saat sensor photodioda mendeteksi objek pantul gelap maupun terang. Hasil keluaran komparator kemudian diteruskan dan diproses oleh rangkaian pengendali utama yakni IC mikrokontroller AT89S51. Didalam minsys jika input yang didapat dari pin input 1 adalah 0 dan input 2 adalah 1 maka minsys akan mengeluarkan output untuk ic driver yang bernilai f4h (11110100) sehingga IC LM293D akan mengerakan motor kiri secara ccw dan motor kanan akan diam, kondisi ini akan membuat arah gerak robot berbelok ke kanan. Kemuduian jika input 1 bernilai 1 dan input 2 bernilai 0 maka minsys akan mengeluarkan output melalui port 2 yang bernilai f1h (11110001) sehingga IC L293D akan menggerakkan motor kanan secara cw dan motor kiri diam, kondisi ini akan membuat arah robot berbelok ke kiri.
 
    Aktivator
Sumber tegangan DC dapat berupa baterai atau adaptor. Line Tracking Robot ini menggunakan sumber tegangan DC berupa baterai 9 Volt. Tegangan DC 9 Volt tersebut digunakan untuk mengaktifkan minsys dan rangkaian sensor yang terdapat pada Line Tracking Robot. Saat sumber tegangan diaktifkan, maka proses berikutnya adalah ke bagian input.
   Input
Pada alat line tracking robot yang berfungsi sebagai inputan adalah  sensor. Sensor yang digunakan sebagai inputan pada alat line tracking robot adalah infra merah dan photo dioda. Inframerah berfungsi sebagai pemancar cahaya dan photo dioda berfungsi sebagai penerima pantulan sinar dari infra merah.
Infra merah berfungsi memberikan pantulan cahaya ke photo dioda. Jika permukaan yang dikenai cahaya infra merah berwarna gelap, maka cahaya yang dipantulkan akan sedikit atau tidak ada sama sekali, sedangkan jika permukaannya putih maka pantulan cahaya yang dihasilkan oleh inframerah lebih banyak.
Photo dioda pada line tracking robot ini berperan sebagai penerima cahaya yang dipantulkan oleh inframerah. Dengan kondisi jika photo dioda menerima cahaya yang dipantulkan oleh inframerah, maka base pada photo dioda (berupa cahaya) akan aktif dan terjadi saturasi (kondisi dimana arus akan mengalir) ke arah ground. Sedangkan, jika cahaya pantul sedikit atau tidak ada, maka akan terjadi cut off (kondisi dimana arus tidak dialirkan).
    Proses
Pada blok proses line tracking robot menggunakan 3 buah IC sebagai alat pemrosesan dari inputan. 3 buah IC tersebut adalah IC komparator (IC LM324), Mikrokontroler (IC AT89S51), dan Driver Motor (IC LM293).

     Blok Komparator
IC komparator atau IC LM324 ini memiliki 4 komparator dengan 4 output. Sedangkan untuk mengaktifkan Line Tracking Robot ini hanya membutuhkan 2 komparator dan 2 output. Adapun pin yang digunakan adalah pin 2 dan 3 yang menghasilkan output pada pin 1 sebagai komparator 1, dan pin 5 dan 6 yang menghasilkan output pada pin 7 sebagai komparator 2.


Text Box: Gambar 3.2 Datasheet IC LM324


Sesuai dengan namanya, IC ini bertugas membandingkan 2 tegangan input yang masuk dan menghasilkan 1 tegangan output.


         Vb


Va 
Gambar 3.3 Konsep kerja komparator
Vout = (Vb – Va) * 90% Vcc

 
Untuk bisa mengetahui hasil output pada komparator adalah dengan menggunakan rumus di bawah ini:


Jika photo dioda tidak menerima cahaya, maka output yang dihasilkan oleh komparator bernilai 0, dan jika menerima cahaya maka output komparator bernilai 1.
Trimpot yang terhubung dengan LM324 berfungsi sebagai pengatur besarnya inputan pada kaki non inverting.


Output dari IC komparator LM324 akan diproses di dalam IC mikrokontroler AT89S51, IC AT89S51 merupakan IC yang dapat diprogram dengan menggunakan bahasa assembler.
3.1.3.2.     Blok Mikrokontroller
Pemrosesan input pada IC AT89S51 yaitu ketika kedua output dari IC LM324 masuk melalui port 1.0 dan 1.1. Port - port ini hanya akan aktif apabila diberi masukan rendah (aktif low). Aktif atau tidaknya port 1.0 dan 1.1 in akan berpengaruh pada output mikrokontroler pada port 2.0 sampai 2.3. Port - port output ini dihubungkan dengan pin 2, 7, 10, dan 15 pada IC L293D. Di bawah ini adalah ketentuan pemasangan pin-nya:

·            Port 2.0 dengan pin 15
·            Port 2.1 dengan pin 10
·            Port 2.2 dengan pin 2
·            Port 2.3 dengan pin 7


Text Box: Gambar 3.5 Datasheet IC AT89S51


Pada alat line tracking robot yang berfungsi sebagai penggerak motor DC adalah IC L293D. IC ini berfungsi untuk menggerakkan motor DC dengan mengalirkan arus dengan tegangan 9V ke kedua motor DC.
3.1.3.3      Blok Driver Motor
Dari IC mikrokontroler masuk ke pin input L293D yaitu 2, 7, 10, dan 15. Input ini akan diteruskan ke pin output L293D yaitu 3, 6, 11, dan 14 dengan nilai yang sama dengan input. Adapun input berasal dari pin :

·            Pin 2 input untuk motor 1
·            Pin 7 input untuk motor 1
·            Pin 10 input untuk motor 2
·            Pin 15 input untuk motor 2
Output L293D dihubungkan dengan motor DC dengan ketentuan pemasangannya sebagai berikut:
·           Pin 14 dengan kutub negatif  (-) motor 1
·           Pin 11 dengan kutub positif (+) motor 1
·           Pin 3 dengan kutub negatif (-) motor 2
·           Pin 6 dengan kutub negatif (+) motor 2
 
       Analisa Rangkaian Secara Detail

Text Box: Gambar 3.6 Schematic Line Tracking Robot
Pada alat line tracking ini analisa rangkaian secara detail dimulai dari aktivator menerima daya untuk mengaktifkan semua komponen, lalu sensor menerima inputan. Kemudian inputan masuk ke IC komparator dan diproses lalu dikirimkan kembali ke IC AT89S51, setelah itu dikirimkan ke IC L293D Untuk  mengeluarkan output berupa putaran pada motor DC. Selanjutnya akan dipaparkan lebih jelas.
Pada alat line tracking robot menggunakan aktivator berupa baterai 9V atau Adaptor. Aktivator ini berfungsi untuk mengaktifkan semua rangkaian yang terdapat dalam line tracking robot.
Setelah daya dari aktivator mengaktifkan seluruh rangkaian maka selanjutnya masuk ke tahap inputan. Inputan yang digunakan pada line tracking robot berupa pantulan cahaya dari infra merah yang ditangkap oleh photo dioda. Pada line tracking robot menggunakan 2 buah infra merah dan 2 buah sensor photo dioda.
Jika photo dioda menerima pantulan cahaya dari infra merah atau di beri alas putih pada sensor tersebut maka akan memberi logika low. Apabila photo dioda tidak menerima pantulan dari infra merah atau di beri alas hitam pada sensor tersebut maka akan memberi logika high.
Setelah menerima inputan dari sensor maka masuk pada tahap pemrosesan inputan. Inputan yang telah diterima masukke IC LM324 atau sering disebut IC komparator. Inputan yang berasal dari sensor masuk pada kaki 2 dan kaki 6 IC LM324 yang berfungsi sebagai kaki inverting. Sedangkan sebagai tegangan pembanding berasal dari trimpot yang masukke kaki 3 dan 5 IC LM324 yang berfungsi sebagai kaki non inverting. Setelah itu tegangan akan dibandingkan dan menghasilkan output pada kaki 1 sebagi inputan 1 dan 7 sebagai inputan 2 untuk IC AT89S51.
Setelah itu kedua inputan tersebut akan masukke IC AT89S51 yang berfungsi sebagai mikrokontroller. Pada IC ini inputan 1 masuk pada port 1.0 dan inputan 2 masuk pada port 1.1. Pada IC ini inputan akan di proses sesuai dengan program yang telah dibuat. Setelah itu output dari IC AT89S51 ini akan dikeluarkan pada port 2.0, port 2.1, port 2.2, dan port 2.3
sesuai dengan program. Setelah itu output pada port – port tersebut akan diteruskan sebagai inputan untuk IC L293D sebagai IC penggerak motor.
Pada IC L293D output dari IC AT89S51dimasuk sebagai inputan dengan ketentuan sebagai berikut :
·      Output Port 2.0 IC AT89S51 => Input kaki 2 IC L293D
·      Output Port 2.1 IC AT89S51 => Input kaki 7 IC L293D
·      Output Port 2.2 IC AT89S51 => Input kaki 10 IC L293D
·      Output Port 2.0 IC AT89S51 => Input kaki 15 IC L293D
Setelah itu input – input tersebut diproses pada IC L293D.Pada IC ini input pada kaki 2 dan 7 menghasilkan output pada kaki 3 dan 6 sedangkan input dari kaki 10 dan 15 menghasilkan output pada kaki 11 dan 14. Output pada kaki 3 dan 6 untuk menggerakkan motor DC kanan dan kaki 11 dan 14 untuk menggerakkan motor DC kiri.
Output yang dihasilkan pada motor DC adalah putaran cw (Clock Wise) dan ccw (Counter Clock Wise). Dengan ketentuan sebagai berikut :
Tabel 3.1 Output logika pada Motor DC
No
Input Kaki:
Ouput Kaki:
Gerakan Line tracking
Kondisi Alas Sensor
2
7
10
15
3
6
11
14
Kiri
Kanan
1
1
1
1
1
1
1
1
1
Diam
Putih
Putih
2
1
0
1
1
1
0
1
1
Belok kanan
Hitam
Putih
3
1
1
1
0
1
1
1
0
Belok Kiri
Putih
Hitam
4
1
0
1
0
1
0
1
0
Maju
Hitam
Hitam
Keterangan :
1 = Input / Output High
0 = Input / Output Low
     Flowchart
Berikut ini adalah flowchart berdasarkan program Line Tracking Robot :
Gambar 3.7 Flowchart Line Tracking Robot
Keterangan :
·         SKI                  : Sensor Kiri
·         SKA                 : Sensor Kanan
·         MGBKA          : Motor GearBox Kanan
·         MGBKI            : Motor GearBox Kiri

Pada gambar 3.7 di atas merupakan gambar flowchart dari line tracking robot. Diawali dengan Mulaikemudian masuk ke decision apakah power pada rangkaian sudah di hubungkan apabila tidak maka masukke terminate selesai. Apabila aktif masuk ke inisialisasi port – port yang digunakan.
            Setelah inisialisasi port – port yang digunakan selasaiselanjutnya masuk ke decision apakah kedua sensor aktif. Apabila kedua sensor aktif berarti port 1 menerima inputan berupa FF selanjutnyaIC AT89S51 mengirim output ke IC L293D melalui port 2 dengan perintah F0. Perintah tersebut membuat motor gearbox diam, kemudian kembali lagi ke decision power on. Apabila kedua sensor tidak aktif maka masuk ke decision apakah sensor kanan aktif.
            Apabila sensor kanan aktif berarti port 1 menerima inputan berupa FD selanjutnya IC AT89S51 mengirim output ke IC L293D melalui port 2 dengan perintah F4. Maka output pada motor gearbox kanan diam dan motor gearbox kiri berputar dengan arah ccw (counter clock wise) yang membuat robot belok ke arah kanan kemudian kembali lagi ke decision power on. Apabila sensor kanan tidak aktif maka masuk ke decision apakah sensor kiri aktif.
            Apabila sensor kanan aktifberarti port 1 menerima inputan berupa FE selanjutnya IC AT89S51 mengirim output ke IC L293D melalui port 2 dengan perintah F1. maka output pada motor gearbox kiri diam dan motor gearbox kanan berputar dengan arah cw (counter clock wise) yang membuat robot belok ke arah kanan kemudian kembali lagi ke decision power on.
Apabila sensor kanan tidak aktifberarti port 1 menerima inputan berupa FC selanjutnya IC AT89S51 mengirim output ke IC L293D melalui port 2 dengan perintah F5. maka masuk ke output motor gearbox kanan berputar cw (clock wise) dan motor gearbox kiri berputar ccw (counter clock wise) yang mengakibatkan robot bergerak maju. Setelah itu kembali lagi ke decision power on.

       Analisa Software
Pada bagian analisa software ini menjelaskan tentang bagaimana cara kerja rangkaian sesuai dengan program yang telah dimasukkan pada IC AT89S51.
Sebuah pemrograman dibutuhkan agar Line Tracking Robot dapat bergerak sesuai yang diinginkan, dimana pemrograman tersebut harus di download ke dalam IC AT89S51.
 Program ini dibentuk melalui software MIDE 51 dengan ketentuan bahwa Line Tracking Robot bergerak berdasarkan garis putih.
Untuk memudahkan pembuatan program tersebut, sebelumnya buat flowchart program terlebih dahulu. Dari flowchart program yang sudah dibuat, kita dapat mengembangkannya dengan mudah menjadi sebuah pemrograman yang tepat.
Pembuatan flowchart program Line Tracking Robot ini harus memperhatikan syarat-syarat pergerakan motor berdasarkan jalur yang dilalui oleh kedua sensor.  Syarat-syarat tersebut adalah sebagai berikut:
NO
Sensor Kiri
Sensor Kanan
Roda Kiri
Roda Kanan
1
Alas  Putih
Alas  Putih
Diam
Diam
2
Alas   Hitam
Alas Putih
Berputar CCW
Diam
3
Alas  Putih
Alas Hitam
Diam
Berputar CCW
4
Alas  Hitam
Hitam
Berputar CCW
Berputar CW
Tabel 3.2 Syarat-syarat pergerakan motor


Berikut listing program Line Tracking Robot beserta analisanya :
Tabel 3.3 Listing Program Line Tracking Robot
Program
Analisa
$mod51
Untuk inisialisasi awal program
org 00h
Untuk pengalamatan awal program
mov p0,#0ffh
memindahkan nilai 0ffh ke port 0
mov p1,#0fch
memindahkan nilai 0fch ke port 1
mov p2,#0f0h
memindahkan nilai 0f0h ke port 2
;

diam :

mov p2,#0f0h
memindahkan nilai 0f0h ke p2
jnb p1.0, maju
lompat ke label maju ketika p1.0 bernilai 0
jnb p1.1, maju
lompat ke label maju ketika p1.1 bernilai 0
sjmp diam
lompat ke diam
maju :

jb p1.0, kanan
lompat ke kanan ketika p1.0 nernilai 1
jb p1.1, kiri
lompat ke kiri ketika p1.1 nernilai 1
mov p2,#0f5h
memasukkan nilai 0f5h ke port 2
sjmp maju
lompat ke maju
kanan :

jb p1.1, diam
lompat ke diam ketika p1.1 bernilai 1
jnb p1.0, maju
lompat ke maju ketika p1.0 bernilai 0
mov p2,#0f4h
memasukkan nilai 0f4h
sjmp kanan
lompat ke kanan ketika p1.0 nernilai 1
kiri :

jb p1.0, diam
lompat ke diam ketika p1.0 bernilai 1
jnb p1.1, maju
lompat ke maju ketika p1.1 bernilai 0
mov p2,#0f1h
memasukkan nilai 0f1h ke port 2
sjmp kiri
lompat ke kiri ketika p1.1 nernilai 1
end


Berdasarkan tabel program di atas pada bagian awal $mod 51 hingga mov p2, #0f0h berfungsi untuk mengaktifkan seluruh port pada minsys sesuai dengan perintah yang diberikan.
Pada label diam berfungsi untuk membuat kedua motor gearbox diam dengan memasukkan perintah mov p2, #0f0h ke port 2. Perintah jnb p1.0, maju dan jnb p1.1, maju berfungsi untuk melakukan lompatan ke label maju jika terjadi perubahan inputan pada port 1.0 dan port 1.1.

 Setelah itu sjmp diam berfungsi untuk melakukan short jump ke label diam ketika proses diam telah selesai dilakukan.
Pada label maju berfungsi untuk membuat robot bergerak maju dengan perintah mov p2, #0f4h ke port 2. Sebelumnya terdapat perintah jb p1.0, kanan yaitu lompat ke label kanan jika p1.0 bernilai 1. Dan jb 1.1, kiri yaitu lompat ke label kiri apabila port 1.1 bernilai 1. Selanjutnya terdapat perintah sjmp maju, yaitu lompat kembali ke label maju ketika proses pada label maju telah selesai.
Pada label kanan berfungsi untuk membuat robot bergerak belok ke kanan dengan perintah mov p2, #0f5h ke port 2. Sebelumnya terdapat perintah jb p1.1, diam  yaitu lompat ke label diam jika p1.1 bernilai 1. Dan jnb 1.0, maju yaitu lompat ke label maju apabila port 1.0 bernilai 0. Selanjutnya terdapat perintah sjmp kanan, yaitu lompat kembali ke label kanan ketika proses pada label maju telah selesai.
Pada label maju berfungsi untuk membuat robot bergerak belok ke kiri dengan perintah mov p2, #0f1h ke port 2. Sebelumnya terdapat perintah jb p1.0, maju  yaitu lompat ke label maju jika p1.0 bernilai 1. Dan jnb p1.1, diam yaitu lompat ke label diam apabila port 1.1 bernilai 0. Selanjutnya terdapat perintah sjmp kiri, yaitu lompat kembali ke label kiri ketika proses pada label maju telah selesai. Selanjutnya terdapat perintah end untuk mengakhiri program.